Không gian tự học dành cho sinh viên UET

Chào mừng đến với UETệ

Tìm bài giảng theo học phần, hiểu lại những kiến thức nền và ôn tập theo nhịp học của bạn.

Bài giảng
Đọc Notes, ôn nhanh với Slides và luyện tập qua các bài có lời giải.
Wiki kiến thức
Tra cứu thuật ngữ và bổ sung kiến thức nền ngay khi cần.
Góc học tập
Ôn bằng flashcard, lưu ghi chú và hẹn giờ tập trung.

Bạn có thể xem lại phần giới thiệu ở cuối trang.

Buy me a coffee

Website hoàn toàn miễn phí. Nếu thấy hữu ích, bạn có thể tặng tôi một cốc cà phê theo thông tin dưới đây nhé!

Mã QR chuyển khoản Momo
Ngân hàng
Momo
Tên người nhận
MOMO - TKTH DO MINH TRI
Số tài khoản
01MMTTT0060405229
Skip to content

Biến đổi Lorentz

Chủ đề 5 / 9
  1. 1. Tính bất biến của định luật vật lý
  2. 2. Tính tương đối của đồng thời
  3. 3. Giãn thời gian và thời gian riêng
  4. 4. Co chiều dài và hình dạng quan sát
  5. 5. Biến đổi Lorentz
  6. 6. Doppler của sóng điện từ
  7. 7. Động lượng và lực tương đối tính
  8. 8. Công và năng lượng tương đối tính
  9. 9. Cơ học Newton và thuyết tương đối rộng

Chuyển tọa độ sự kiện và vận tốc giữa hai hệ ​

Biến đổi Galileo giữ một thời gian chung cho mọi hệ, nhưng và đã cho thấy giả thiết ấy không chính xác ở lớn. Ta cần những quan hệ mới liên hệ không gian và thời gian của cùng một sự kiện.

1. Suy ra biến đổi tọa độ ​

Chọn hai hệ quán tính có các trục song song. Gốc O′ của S′ chuyển động với u theo chiều +x của S. Hai gốc và hai số chỉ thời gian trùng nhau tại t=t′=0.
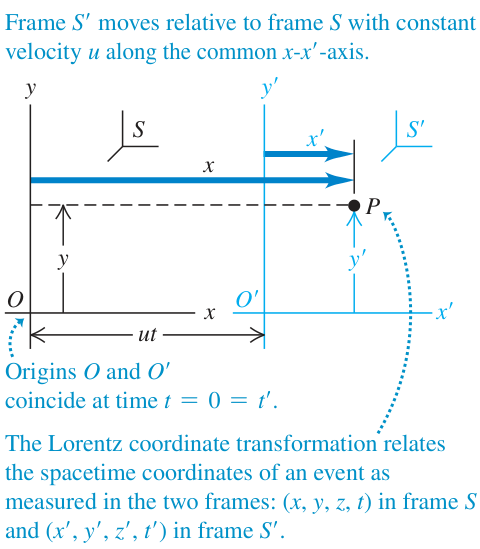
Hình 37.15: Cùng một sự kiện P có tọa độ trong hai hệ, còn độ dài x′ được đo trong hệ nghỉ S′ của các mốc tạo nên nó.
Chú thích:
  • Hệ quy chiếu S′ chuyển động tương đối so với hệ S với vận tốc không đổi u dọc theo trục chung x-x′. (Frame S′ moves relative to frame S with constant velocity u along the common x-x′-axis.)
  • Các gốc tọa độ O và O′ trùng nhau tại thời điểm t = 0 = t′. (Origins O and O′ coincide at time t = 0 = t′.)
  • Phép biến đổi tọa độ Lorentz liên hệ các tọa độ không-thời gian của một sự kiện được đo trong hai hệ quy chiếu: (x, y, z, t) trong hệ S và (x′, y′, z′, t′) trong hệ S′. (The Lorentz coordinate transformation relates the spacetime coordinates of an event as measured in the two frames: (x, y, z, t) in frame S and (x′, y′, z′, t′) in frame S′.)

Trong hệ S, gốc O′ ở vị trí ut. Khoảng từ O′ đến P có giá trị riêng x′ theo hệ S′, nên thành phần dọc chuyển động khi đo trong S là x′/γ. Do đó,

x=ut+x′γ.
(37.17)

Vì 1/γ=1−u2/c2, đây cũng là quan hệ với hệ số căn của . Giải theo x′ cho

x′=x−ut1−u2/c2.
(37.18)

Nguyên lý tương đối yêu cầu phép chuyển ngược có cùng dạng, chỉ đổi dấu và đổi hai hệ. Vì vậy,

x′=−ut′+xγ.
(37.19)

Thay x′=γ(x−ut) từ (37.18) vào (37.19), ta được

ut′=γut−(γ−1/γ)x.

Định nghĩa cho γ−1/γ=γu2/c2. Chia cho u khi u≠0, rồi lấy giới hạn liên tục ở u=0, cho

t′=t−ux/c21−u2/c2.
(37.20)

Các kích thước vuông góc không đổi. Gom lại, ta có biến đổi tọa độ Lorentz:

x′=γ(x−ut),y′=y,z′=z,t′=γ(t−ux/c2).
(37.21)

Khi các đang xét nhỏ so với c, γ gần một và hiệu chỉnh ux/c2 có thể bỏ qua ở mức chính xác thích hợp. Ta tìm lại biến đổi Galileo.

Nói chung, cả tọa độ vị trí lẫn thời gian trong một hệ phụ thuộc vị trí và thời gian trong hệ kia. Bốn đại lượng x,y,z,t cùng tạo nên tọa độ của một sự kiện trong không thời gian. Không thể giữ nguyên thời gian rồi chỉ đổi tọa độ không gian khi đang dùng .

2. Suy ra biến đổi vận tốc một chiều ​

Xét hạt chuyển động dọc trục x. Trong khoảng vi phân dt, hạt đi dx trong hệ S. Lấy vi phân các phương trình tọa độ cho

dx′=γ(dx−udt),dt′=γ(dt−udx/c2).

Chia hai biểu thức rồi chia cả tử và mẫu cho dt. Nhận ra vx=dx/dt và vx′=dx′/dt′, ta được

vx′=vx−u1−uvx/c2.
(37.22)

triệt tiêu trong phép chia, nhưng hiệu chỉnh thời gian ở mẫu không triệt tiêu. Đây là điểm khác phép cộng Galileo.

Nếu u và vx đều rất nhỏ so với c, mẫu gần một và vx′≈vx−u. Nếu hạt là xung sáng có vx=c, ta có

vx′=c−u1−u/c=c.

Ánh sáng vẫn có cùng tốc độ trong hai hệ. Đổi vai hai hệ và đổi u thành −u cho phép biến đổi ngược:

vx=vx′+u1+uvx′/c2.
(37.23)

Cũng có thể giải trực tiếp (37.22) theo vx. Với |u|<c, một vật có tốc độ nhỏ hơn c trong một hệ sẽ có tốc độ nhỏ hơn c trong hệ kia.

3. Một cuộc chạy tiếp sức và cách chọn dấu ​

Trong Hình ứng dụng, coi vận động viên áo tím là vật đang được theo dõi. Hệ S gắn với người xem bên đường chạy, còn hệ S′ gắn với vận động viên áo đỏ.
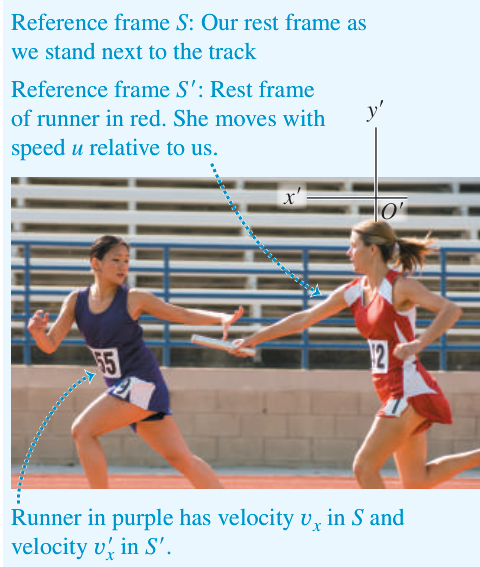
Ứng dụng: Vận tốc của vận động viên áo tím được đo trong hệ người xem và trong hệ chuyển động cùng vận động viên áo đỏ.
Chú thích:
  • Hệ quy chiếu S đứng yên cùng người quan sát bên đường chạy (Reference frame S: Our rest frame as we stand next to the track)
  • Hệ quy chiếu S′ gắn với vận động viên áo đỏ, chuyển động với tốc độ u đối với người quan sát (Reference frame S′: Rest frame of runner in red. She moves with speed u relative to us.)
  • Vận động viên áo tím có vận tốc vₓ trong S và v′ₓ trong S′ (Runner in purple has velocity vₓ in S and velocity v′ₓ in S′.)

Áo đỏ chạy sang trái trong ảnh. Muốn dùng quy ước u>0 của các công thức trên, ta chọn chiều +x sang trái. Áo tím cũng chạy sang trái nên có vx>0 trong hệ người xem. Nếu áo đỏ chạy nhanh hơn áo tím, u>vx, thì vx′<0: Áo tím lùi lại trong hệ áo đỏ.

chạy bộ nhỏ hơn nhiều so với c, nên hiệu chỉnh tương đối tính không đáng kể ở tình huống này. Hình giúp nhận rõ ba đại lượng khác nhau: Vận tốc hai hệ u, vận tốc vật trong S là vx, và vận tốc vật trong S′ là vx′.

4. Cách giải bài toán biến đổi Lorentz ​

  1. Xác định đại lượng cần tìm và hai hệ S,S′. Vẽ chiều trục và ghi rõ hệ nào có u đối với hệ kia.
  2. Với bài tọa độ, lập danh sách các tọa độ của từng sự kiện trong từng hệ. Ghi rõ dữ kiện đã biết và ẩn cần tìm, không trộn hai sự kiện khác nhau.
  3. Với bài , phân biệt u, vx và vx′. Chọn phép thuận hoặc ngược theo hệ mà dữ kiện được cho.
  4. Nếu cần chuyển ngược tọa độ, đổi dấu u và hoán đổi dấu phẩy. Kiểm tra sự kiện gốc vẫn được gán đúng.
  5. Đánh giá bằng tính nhất quán của hệ và miền tốc độ. Kết quả khác trực giác nhỏ chưa đủ để kết luận phép tính sai.

Ví dụ 37.6: Tin mừng có được phát trước khi về đích không? ​

Mavis lái tàu qua vạch đích không gian với tốc độ 0,600c đối với vạch. Trong hệ tàu, đúng lúc đầu tàu qua vạch, đuôi tàu phát thông điệp “hoan hô”. tàu là 300m. Stanley đứng yên tại vạch đích xác định hai sự kiện xảy ra ở đâu và lúc nào?

Nhận dạng và chuẩn bị: Chọn S gắn vạch đích, S′ gắn đầu tàu. Sự kiện 1 là đầu tàu qua vạch, chọn làm gốc của cả hai hệ. Sự kiện 2 là phát tin ở đuôi, có x′=−300m, t′=0.

Thực hiện: Biến đổi ngược là

x=γ(x′+ut′),t=γ(t′+ux′/c2).

Với γ=1,25, sự kiện 2 có x=−375m và t=−0,750μs. Sự kiện 1 vẫn ở x=0,t=0.

Đánh giá: Trong hệ Mavis, hai sự kiện đồng thời. Stanley lại xác định tin đã được phát trước khi đầu tàu qua đích. Điều này không cho phép một hệ quả xảy ra trước nguyên nhân gây ra nó.

Tín hiệu nhanh nhất từ đầu tàu đến đuôi tàu cần 300/c=1,00μs trong hệ tàu. Mavis không thể đợi đầu tàu vừa qua đích rồi gửi một lệnh khiến đuôi phát tin ngay cùng lúc trong hệ tàu. Lệnh ấy phải được gửi sớm hơn ít nhất một microgiây, nên việc phát tin đã được bố trí trước.

Ví dụ 37.7: Đầu dò và tàu trinh sát ​

(a) Một tàu bay ra xa Trái Đất với tốc độ 0,900c, rồi phóng đầu dò cùng chiều với tốc độ 0,700c đối với tàu. Tìm đầu dò đối với Trái Đất. (b) Tàu trinh sát từ Trái Đất đuổi theo với tốc độ 0,950c. Tìm vận tốc tàu trinh sát đối với tàu chính.
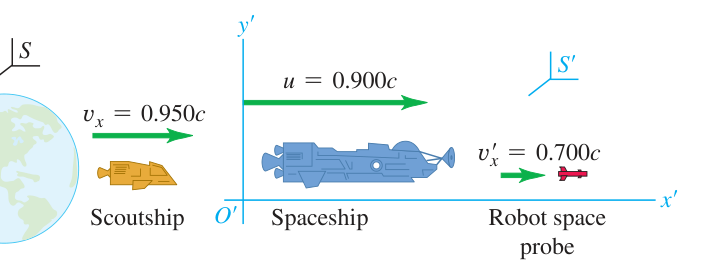
Hình 37.16: Các vận tốc của tàu chính, đầu dò và tàu trinh sát phải được phân biệt theo hệ Trái Đất và hệ tàu chính.
Chú thích:
  • Tàu vũ trụ (Spaceship)
  • Tàu trinh sát (Scoutship)
  • Tàu thăm dò không gian robot (Robot space probe)

Nhận dạng và chuẩn bị: Hệ S gắn Trái Đất, S′ gắn tàu chính và u=0,900c. Phần (a) biết trong S′, phần (b) biết vận tốc trong S.

Thực hiện: Phần (a) dùng phép biến đổi ngược, phần (b) dùng phép thuận:

vprobec=0,700+0,9001+0,700(0,900)≈0,982,vscout′c=0,950−0,9001−0,950(0,900)≈0,345.

Đánh giá: Phép cộng Galileo sẽ cho đầu dò đi ở 1,600c, vượt giới hạn và không hợp lệ. Nó cũng cho trinh sát đối với tàu chính chỉ 0,050c, nhỏ hơn gần bảy lần kết quả tương đối tính.

Câu hỏi tự kiểm tra 37.5 ​

(a) Trong S, hai sự kiện P₁ và P₂ ở cùng các tọa độ x,y,z, nhưng P₁ xảy ra trước P₂. Trong S′ chuyển động theo chiều +x với tốc độ u, sự kiện nào xảy ra trước?

(b) Trong S, hai sự kiện P₃ và P₄ cùng thời điểm, cùng tọa độ y,z, nhưng x3<x4. Trong S′, sự kiện nào xảy ra trước?

Xem đáp án và giải thích

(a) P₁ vẫn xảy ra trước. Vì Δx=0, hiệu thời gian là Δt′=γΔt>0 khi lấy P₂ trừ P₁. Thứ tự của hai sự kiện cùng vị trí trong một hệ không đảo khi đổi sang hệ quán tính khác.

(b) P₄ xảy ra trước. Lấy P₄ trừ P₃, ta có Δt=0 và Δx>0, nên

Δt′=−γuΔxc2<0.

Đây là một biểu hiện định lượng của .

Tài liệu tham khảo ​

Young & Freedman, University Physics with Modern Physics, ấn bản 15, mục 37.5, trang 1231–1235.

Toàn bộ chủ đề của Lecture 17Về trang chương: bản đồ, Slides và Kiến thức nền
Ảnh & sơ đồ
100%
Ảnh tài liệu được phóng to